Mekatronik tasarım, robotik denetim, algılama ve deneysel verilerle desteklenen kontrol.
Yaklaşımlar
Mekatronik entegrasyon · Algılama · Deneysel doğrulama
Yayın konularına dayalı editoryal gruplamadır; mevcut cihaz envanteri veya güncel proje fonu iddiası değildir.
Boru hattı boyunca iletişim
Bir robot uzun bir boru hattında ilerlerken iletişimi sürdürmek temel sorunlardan biridir.
Boru içi ortam, uzun mesafeli kablosuz iletişimi zorlaştırır.
Özgün yayını inceleBir konu, dört açık adım
Aşağıdaki bağlantılar editoryal konu eşleşmeleridir; bir yayının listelenen projenin çıktısı olduğu anlamına gelmez.
- 01
- 02
- 03
Yöntem ve açıklama
Sorudan incelenebilir kanıta geçiş - 04
Kişi ve kaynak
Kurucu yürütücünün kamusal akademik profili
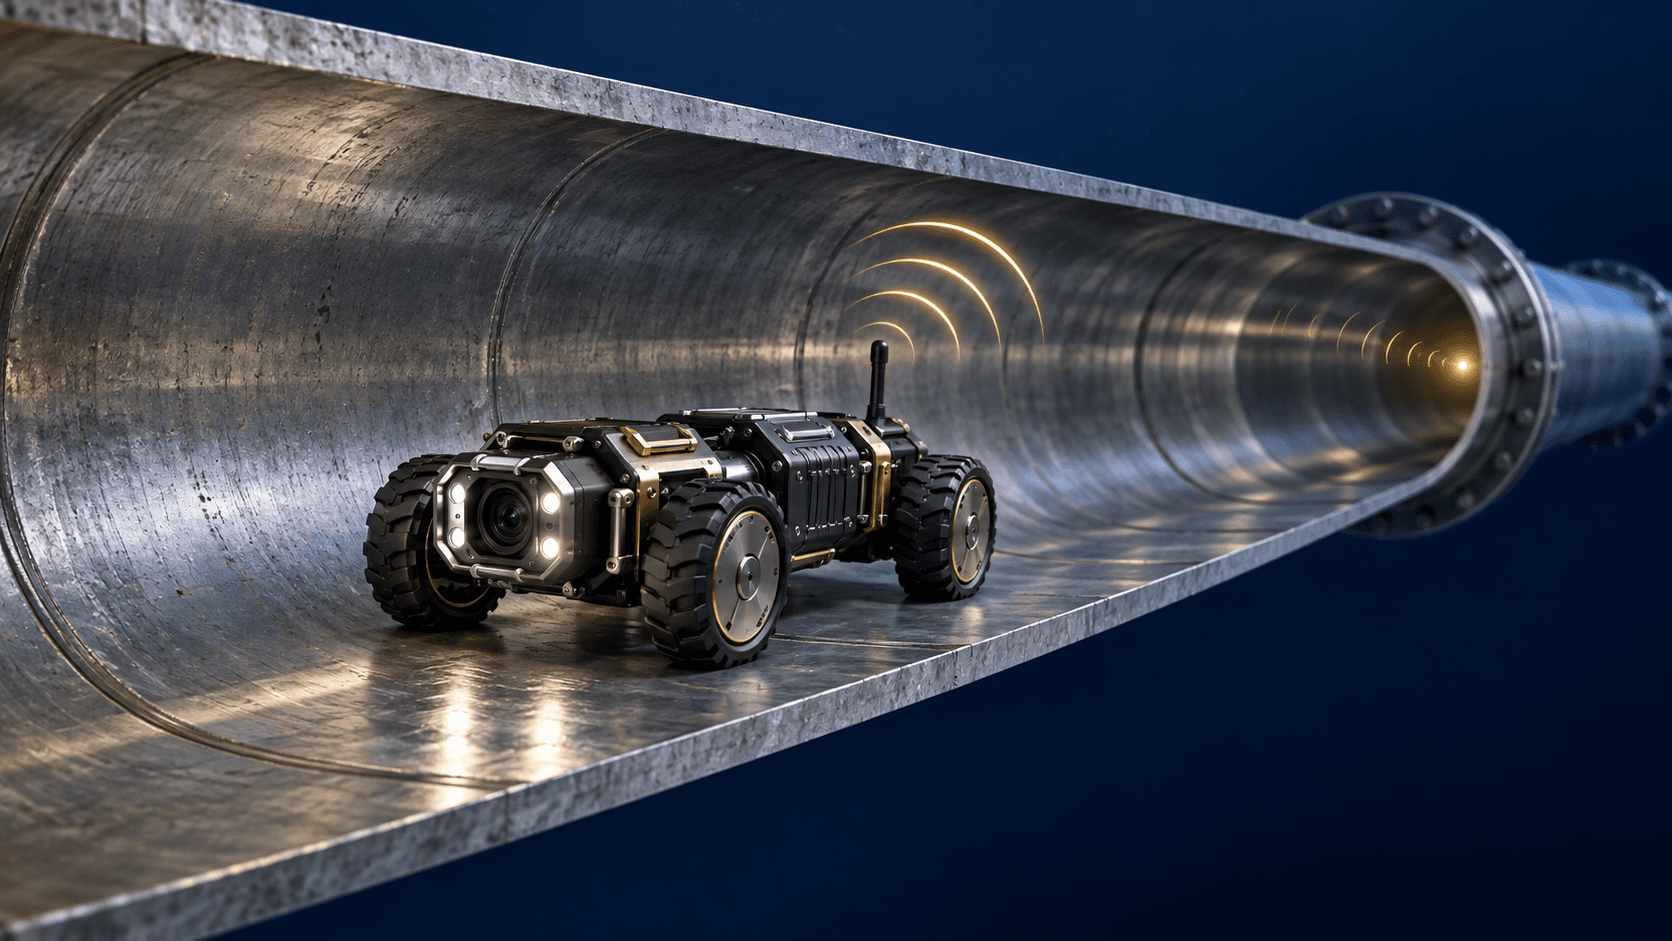 Temsili görsel · proje fotoğrafı değildir
Boru hattı boyunca iletişim
Bir robot uzun bir boru hattında ilerlerken iletişimi sürdürmek temel sorunlardan biridir.
- 01 / Soru
Boru içi ortam, uzun mesafeli kablosuz iletişimi zorlaştırır.
- 02 / Yaklaşım
Kaynak araştırma, boru içi denetleme robotu için sahada yapılan kablosuz iletişim testini raporlar.
- 03 / Kayıt
2023 yayın başlığı 2,4 km saha testini bildirir; test koşulları özgün yayında yer alır.
İlgili yayınlar
Experimental Rig Design for the Development of Wheel-Type Caliper Sensor (AVESİS, yeni sekme)
Parlak B. O. , Gurdal H. B. , Bolat F. , Yilmaz Y. , Fedar Y. E. , Yavaşoğlu H. A.
JOURNAL OF NONDESTRUCTIVE EVALUATION , cilt.45, sa.1, ss.1-22, 2026 (Scopus)Enhancing hovercraft energy performance: Adaptive lift fan control for optimal efficiency (AVESİS, yeni sekme)
Rezaeı S. , Parlak B. O. , Yavaşoğlu H. A.
SUSTAINABLE ENERGY TECHNOLOGIES AND ASSESSMENTS , cilt.71, ss.1-10, 2024 (SCI-Expanded, Scopus)Long-Range Wireless Communication for In-Line Inspection Robot: 2.4 km On-Site Test (AVESİS, yeni sekme)
YAVAŞOĞLU H. A. , Unal I. , Koksoy A. , Gokce K. , Tetik Y. E.
Sustainability (Switzerland) , cilt.15, sa.10, 2023 (SCI-Expanded, SSCI, Scopus)Doğal Gaz Boru İçi Denetleme Robotları İçin Enerji Depolama Sistemlerinin Tasarlanması (AVESİS, yeni sekme)
YAVAŞOĞLU H. A.
Afyon Kocatepe Üniversitesi Fen ve Mühendislik Bilimleri Dergisi , cilt.23, sa.1, ss.143-151, 2023 (TRDizin)A Comprehensive Analysis of In-Line Inspection Tools and Technologies for Steel Oil and Gas Pipelines (AVESİS, yeni sekme)
Parlak B. O. , Yavaşoğlu H. A.
Sustainability (Switzerland) , cilt.15, sa.3, 2023 (SCI-Expanded, SSCI, Scopus)A novel position determination method for the modular snake-like natural gas pipeline inspection robot in a GPS denied environment (AVESİS, yeni sekme)
Yilmaz M. , YAVAŞOĞLU H. A. , Gokce K.
International Journal of Global Warming , cilt.29, sa.3, ss.240-253, 2023 (SCI-Expanded, Scopus)Design of a State-Feedback Control System for Sugar Tank Liquid Level Management (AVESİS, yeni sekme)
Parlak B. O. , Yavaşoğlu H. A.
International Journal of Sivas University of Science and Technology , cilt.1, sa.2, ss.13-34, 2022 (TRDizin)Design of a Toolbox for Kinematic Analysis of Jansen's Linkage (AVESİS, yeni sekme)
Sünkün S. , Parlak B. O. , Yıldırım A. , Yavaşoğlu H. A.
Journal of Computer Science , cilt.2022, ss.112-119, 2022 (Düzenli olarak gerçekleştirilen hakemli kongrenin bildiri kitabı)
 SKA 7
 SKA 12
 SKA 13
 SKA 9
 SKA 17